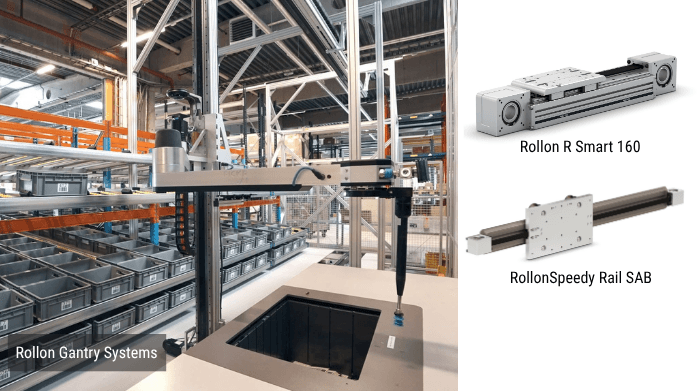
Den norska robotspecialisten Pickr.AI har utvecklat ett portalbaserat robotsystem som ska öka räckvidden för automatiserad orderplockning i lager. Lösningen bygger på att en robotarm monteras på ett linjärt portalsystem i stället för i en fast robotcell.
Orderplockning är fortfarande ett av de mer arbetsintensiva momenten i många lager, även där delar av lagringen och varuhanteringen redan är automatiserad. Med sitt system vill Pickr.AI kunna utnyttja en större del av lagrets yta, även på höjden, och låta samma robot arbeta över ett betydligt större område.
Lösningen är framför allt tänkt för verksamheter som e-handel och tredjepartslogistik, där stora variationer i orderflöden ställer krav på både flexibilitet och kapacitet.
För den linjära rörelsen samarbetar Pickr.AI med Rollon. I systemet används ett remdrivet SAB-ställdon för X-axeln och ett R-Smart-ställdon för Z-axeln.
Enligt Rollon har konstruktionen tagits fram för att klara höga hastigheter och accelerationer samtidigt som robotarmens rörelser ska förbli stabila och precisa.
– Systemet kan bära robotarmen och hantera dynamiska laster utan att precisionen påverkas. Det kan också hantera mindre uppriktningsfel över långa rörelsesträckor, vilket är viktigt i stora portalstrukturer, säger Alexander Nilsson, Technical Sales Engineer för Norden på Rollon.
Även underhållskraven har varit en del av utvecklingsarbetet. SAB-ställdonet använder V-formade, polyamidbelagda rullar och kan arbeta utan smörjning. Det minskar risken för att fett binder damm och andra partiklar i lagermiljön.
Rollon och Pickr.AI har också arbetat tillsammans med bland annat monteringslösningar, systemets ytbehov och placeringen av energikedjan för att kunna anpassa konstruktionen till olika lager.
Flera system är enligt företagen redan i kontinuerlig drift och ytterligare installationer pågår.
